<figure><img src="https://rss.neurootlichnik.ru/images/ddad2c1d-cff3-4c72-ad90-58b61e1bb6e7/0.jpg"></figure>
<h2>Введение в FoundationStereo и FoundationPose</h2>
<p>NVIDIA представила две открытые модели для 3D-перцепции — <b>FoundationStereo</b> и <b>FoundationPose</b>. Эти решения предназначены для улучшения работы в области компьютерного зрения, предлагая новые возможности для различных приложений, включая робототехнику и умные пространства.</p>
<h2>FoundationStereo: стерео-глубина без дообучения</h2>
<p><b>FoundationStereo</b> позволяет получать точные карты диспаритета на основе пары RGB-картинок, полученных со стереокамеры. Эта модель поддерживает <b>zero-shot стерео-матчинг</b>, что означает, что она может работать с новыми сценами без предварительного обучения.</p>
<ul>
<li>Применение в робототехнике и умных пространствах.</li>
<li>Поддержка форматов <b>ONNX</b> и <b>TensorRT</b>.</li>
<li>Совместимость с устройствами от <b>Jetson</b> до <b>H100</b>.</li>
</ul>
<p>Однако у модели есть и слабые места: она может испытывать трудности с прозрачными объектами, а также в условиях плохого освещения.</p>
<h2>FoundationPose: 6-DoF поза объектов без обучения</h2>
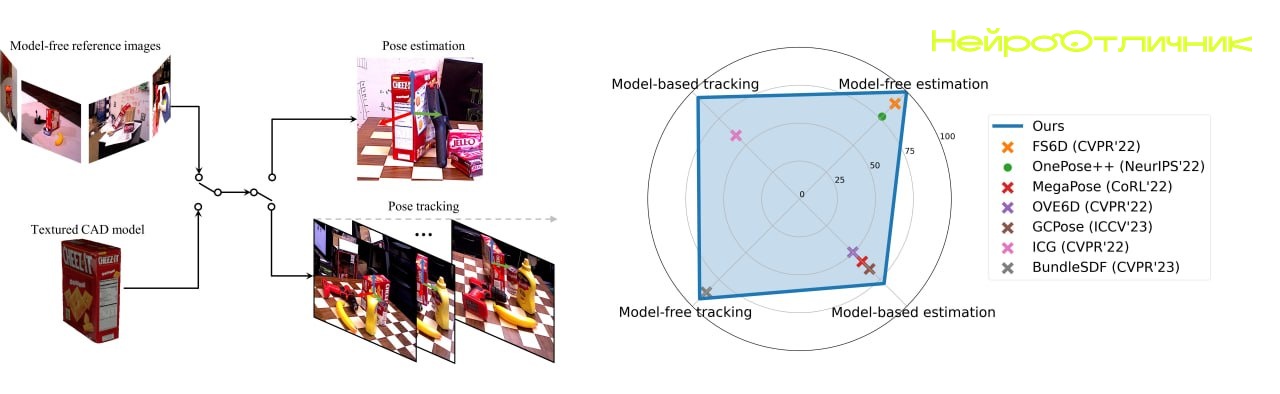
<p><b>FoundationPose</b> предлагает возможность определения положения и ориентации объектов на RGBD-кадре, используя CAD-модели. Эта модель также поддерживает <b>zero-shot</b> подход, что позволяет работать с новыми объектами, требуя лишь CAD-модель для начала работы.</p>
<ul>
<li>Оценка позы и отслеживание объектов на видео.</li>
<li>Обучение на синтетических данных <b>Objaverse</b> и <b>GSO</b>.</li>
<li>Средний скор 83.3 на <b>BOP-бенчмарках</b>.</li>
<li>Работа с <b>TensorRT</b> от <b>Orin Nano</b> до <b>H100</b>.</li>
</ul>
<p>Эти модели открывают новые горизонты для разработчиков, работающих в области 3D-перцепции и компьютерного зрения.</p>
<p>Для получения дополнительной информации и экспертизы в области архитектурной визуализации, посетите наш сайт.</p>
Нейро Отличник
www.neurootlichnik.ru